【3Dプリンター】動く競走馬を作ってみた
前回に続いて3Dプリンターの作品紹介をします。
最近は、動く模型であまりネット上でも見かけないものを作ろうということでテーマを模索しており、今回は競走馬の再現に挑戦してみました。
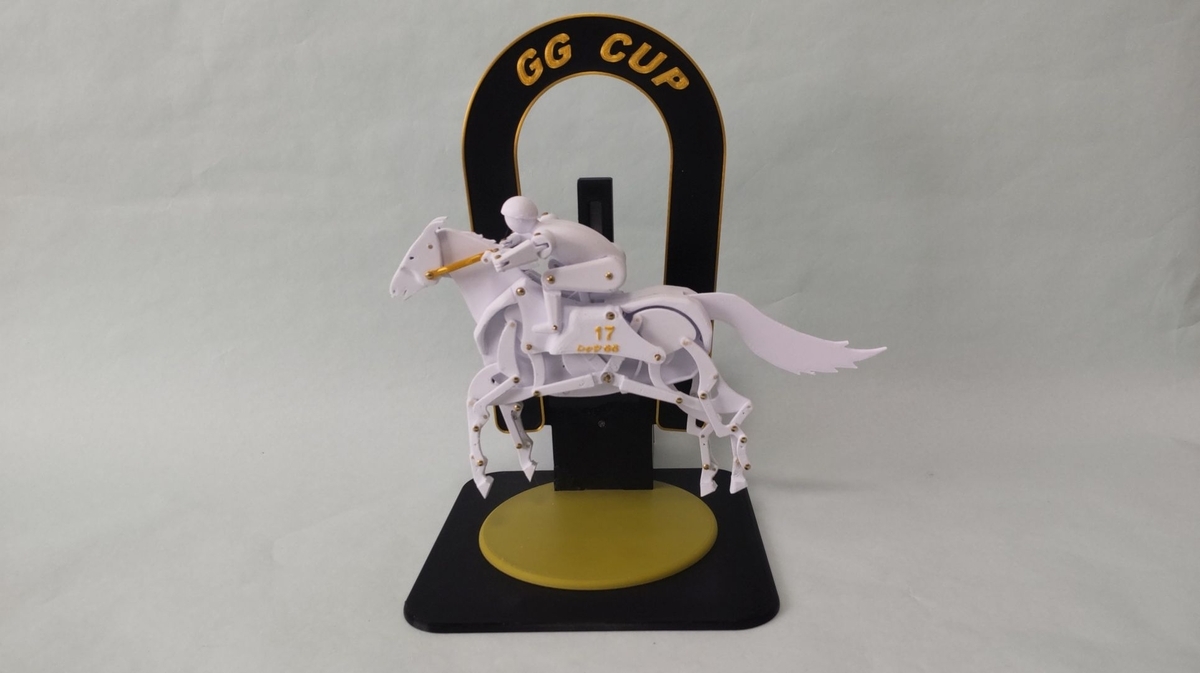
馬の動く模型はYoutube等で木製の馬をよく目にします。結構リアルな動きを表現しているものもあり、中々ハードルが高そうです。同じ様な模型を作っても面白くないので騎手も乗せて、ゴールシーンを再現してみようと試みました。
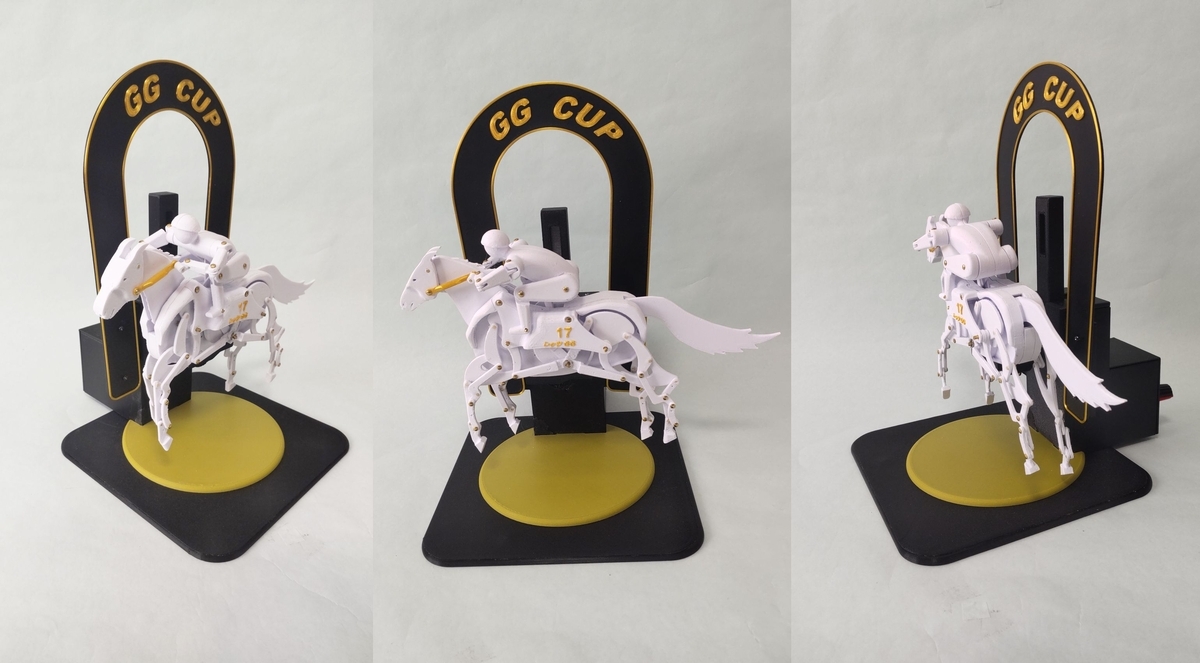
競馬のゴール板を駆け抜けるイメージで完成後は次のようになりました。
参考にした馬の模型
Youtubeで見た次の動画でした。
かなり昔の動画ではありますが、木製ボードの切り抜きパーツでこんなリアルな馬の動作を実現できるんだぁ、と感心すると同時に「3Dプリンターで作ったらもっと簡単に出来るんじゃねぇ?」と思ったのが最初でした。他にも色々馬の動く模型動画が見つかりましたが、この動画が一番構造が分かり易く、動きもリアルで何とか真似てみようと試みたわけです。
足を動かす機構について
一番要になる動作は、足の動きです。歩行動作を実現する機械機構としては、テオヤンセン機構とチェビシェフリンク機構が有名です。詳細説明は割愛しますが、足の動きを再現するには、テオヤンセン機構が近いのですが踵(かかと)から下を動かすには更に複雑な機構となっているようです。更に走る馬のようにするには、躍動感あるのびのびとした足の動きが必要です。
今回は殆ど参考動画を真似ています。
<テオヤンセン機構とは>
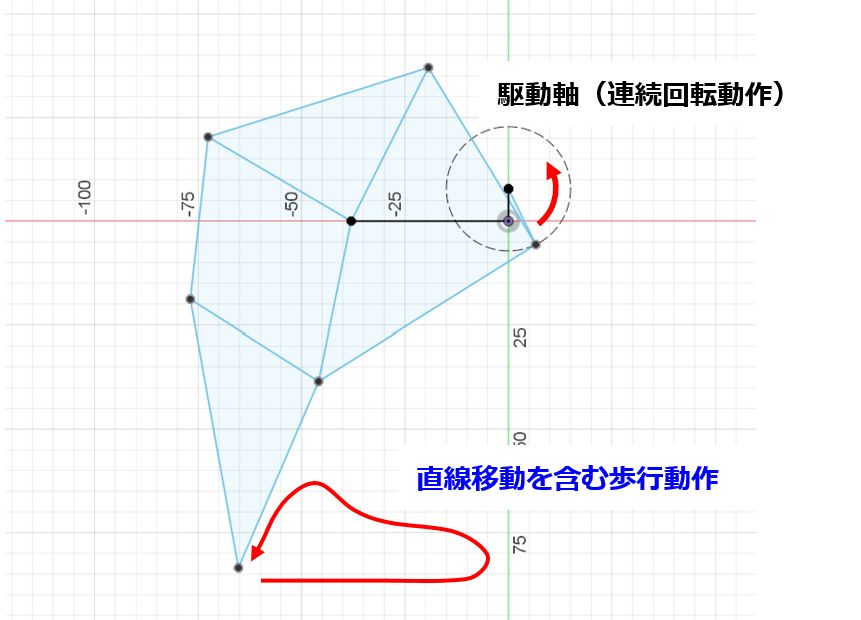
ちょっと補足です。テオヤンセンさん考案のリンク機構で、連続回転運動から直線動作を含むなめらかな歩行動作に変換でき、今も様々なロボットなどに応用されています。
ただ、これだけの動きでは「ノシノシ」とした重たい動きになってしまいます。
躍動感ある足の動きにするために
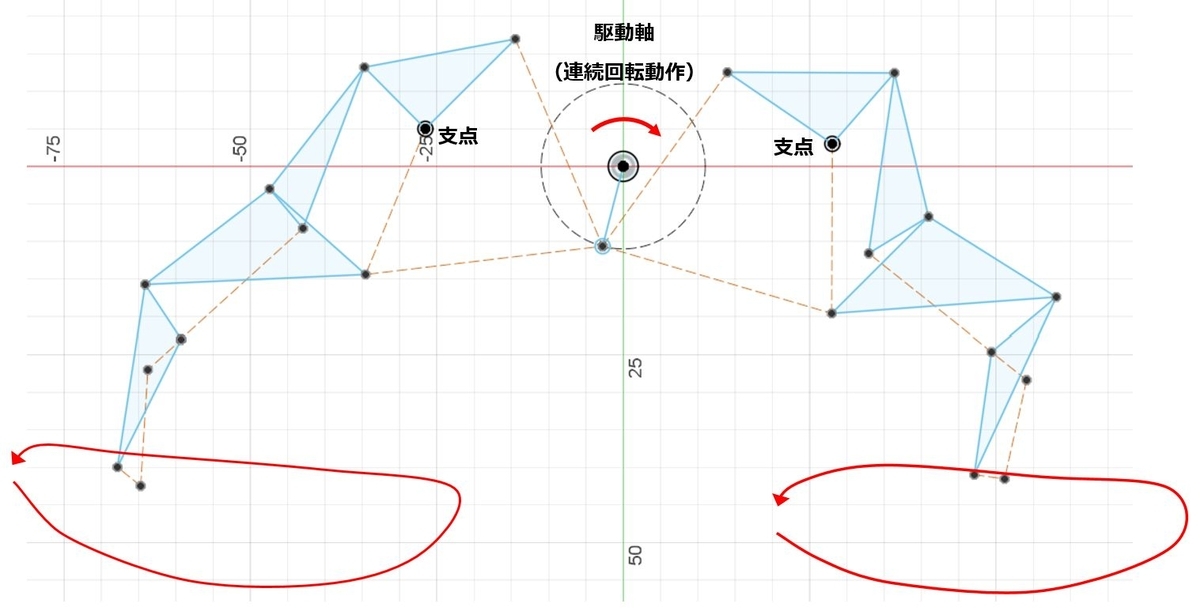
参考にした動画を元に足を動かす機構を作図したのが下記になります。作図はFusionのスケッチで行い、スケッチ上で動作確認することが出来ます。ここで各リンクの長さを調整することでより見栄えが良くなるように修正していきます。Fusionを使ってる方へのお奨めですけどスケッチだけで動作シミュレーションする方法を習得すると飛躍的に設計効率が上がります。テオヤンセン機構のような直線的移動に拘らなくても、好きなようにリンク長さを変えて動作状態を確認するを繰り返せば、難しい設計思想や計算など不要で楽しく思い通りの動作に近づきます。
下記の作図も動作する様子を下記の完成後の動画に含めています。
騎手及び馬の首と尾を動かす
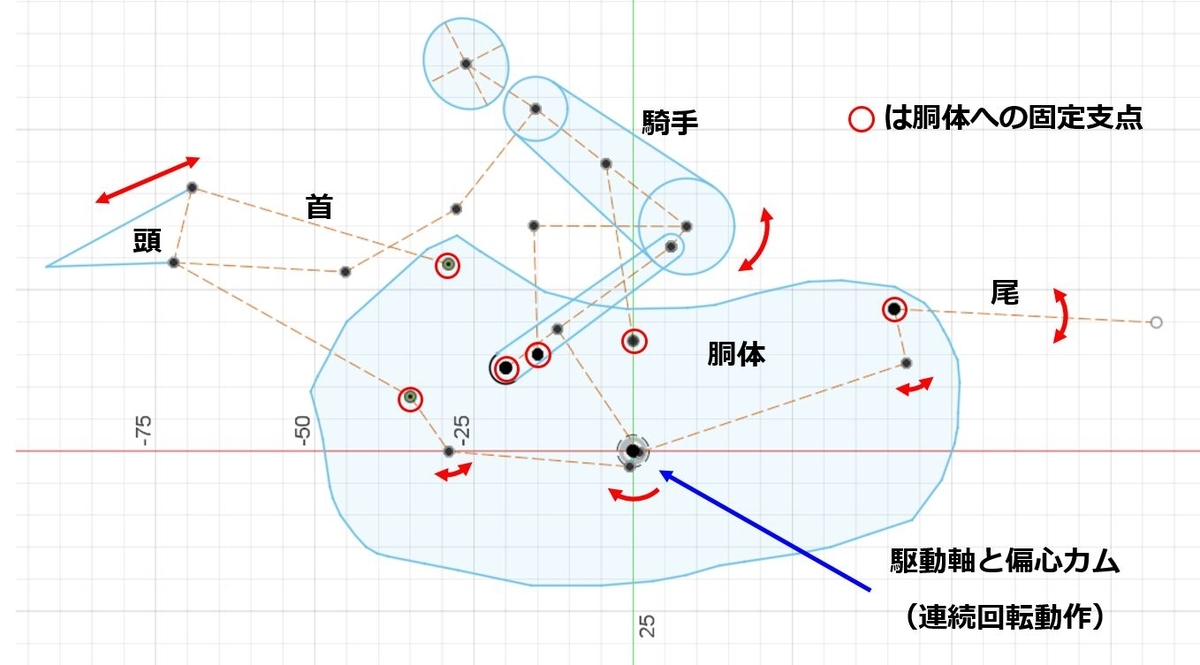
上記のように馬の足を動かす機構は胴体の左右外側に配置しますが、馬らしく見せるためには馬の首と尾っぽも動かす必要があり、胴体内部に機構を仕込みます。この機構も足駆動軸と同一の軸で、偏心カム方式で動かす想定をしてリンク機構をデザインしていきます。偏心カムなのでストロークが短かく、リンクで振れ幅を拡大しています。上記の足の場合と同様にスケッチ上で動作シミュレーションして、リンクの長さや固定支点の位置を調整していきます。
具体的な設計
機構概要がまとまったら、後は順番に肉付けを行ない、各パーツの干渉具合を気にしながら3Dモデルを形作っていきます。
Fusionでは、動作シミュレーションやパーツ干渉などを検証する方法として、各パーツをコンポーネント化してアセンブリ設定してから行うことが推奨されているんですが、正直言ってメチャクチャ面倒臭い!数点のアセンブリ設定ならいいのですが、30点以上となってくると、やる気が失せてしまいます。
なので、今回はスケッチの基本構成の中で動作シミュレーションして後は実際に3Dプリンターで造形後に実物で検証してフィードバックする様にしました。殆どが小物なので作ってしまう方が早い、といった感覚です。
製作品の構成
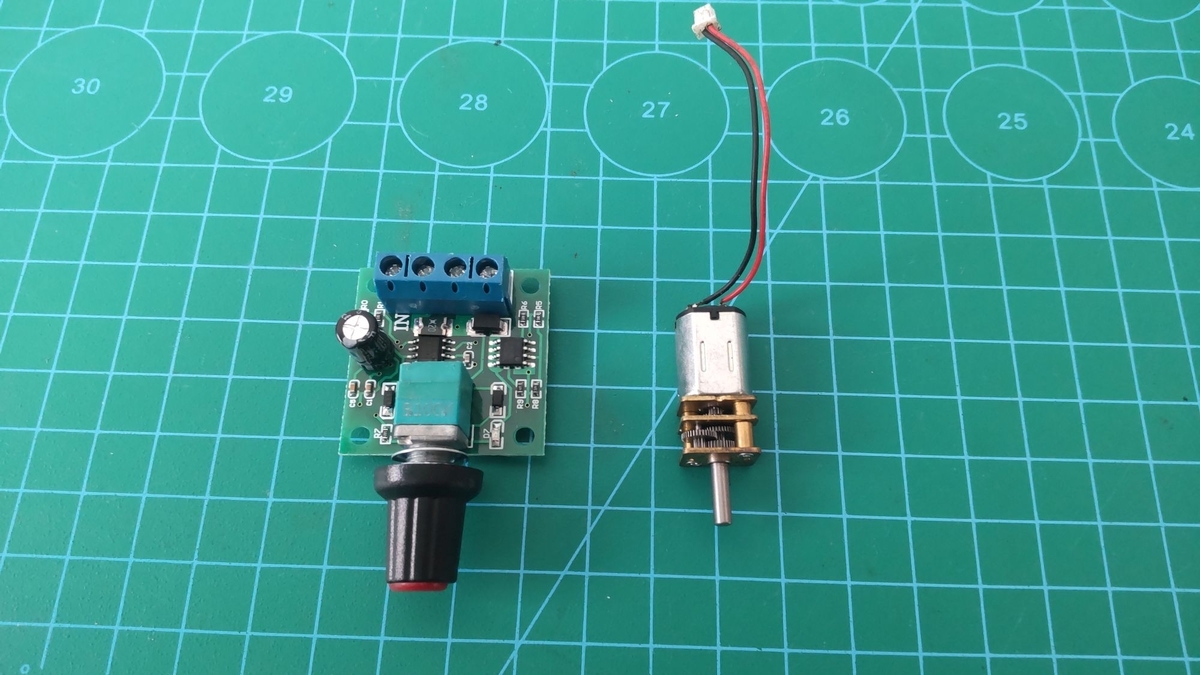
製作品の殆どが3Dプリンター製作で支点や関節には、真鍮釘(Φ2とΦ1.4)を使っています。切断と削りがし易く小物部品の繋ぎに便利です。製作品の馬は全長で200mm、高さ120mmほどです。全体の駆動源は、競馬場のゴール板を模した背後から供給しています。モーターはN20ギヤモータ(アリエクで67円/個)、PWMモーターコントローラ(Amazonで125円/個)と格安です。
DC5V電源で動くようにしました。小さな胴体に機構を詰め込んでいるので、組付け後はあちこち当たりまくり、やすりで削りまくりで何とかスムーズに動くようになりました。
何とか完成しました
競馬のゴールシーンをイメージして競走馬の動きを再現してみました。
動画にしていていますのでご覧下さい。
雰囲気を感じて頂ければ幸いです。
まとめ
今回はよく目にする動く馬の模型に挑戦してみました。競走馬にして、躍動感のあるゴールシーンと思って作ってみましたが、如何でしょうか?
もう少し速度を上げても良かったかも・・。
製作においては、小さな胴体の中に多くのメカを仕込んだため、試行錯誤の根気のいる組付けとなり、飽き性の私には大きな試練でした。
木製のオートマタに比べると温かみの少ない3Dプリンター製ですが、とにかく製作環境が小スペース、小物工具だけで実現できるというのが最大のメリットです。スカルプト的な(粘土細工をこねるような)製作が得意な方ならもっと表現力豊かに出来ると思いますが、私には無理なのでご覧のような仕上がりで妥協しています。
また、新たな動きの模型を模索していこうと思っています。
【3Dプリンター】イルカジャンプをリアルに再現してみました
当ブログは、3Dプリンタ-大好きな爺さんの作品紹介など気まぐれに投稿しています。前回の記事が去年の6月だったので、もう9ヶ月も経ってしまいました。制作意欲が失せたわけではないのですが、発想、思考の鈍化で紹介するには恥ずかしいような小物ばかりを作っていました。
そして今回、やっと本腰を入れた作品が出来た!と思いますので紹介いたします。
尚、本文は仕上がりに至るまでの過程や解説をグダグダと行っていますので、面倒くさいと思われる方は最後の動画紹介だけでもご覧下さい。
製作テーマはイルカジャンプをリアルに再現
我がまちには、「神戸須磨シーワールド(水族館)」があり、大人気のオルカショーやイルカショーなどで大変賑わっています。
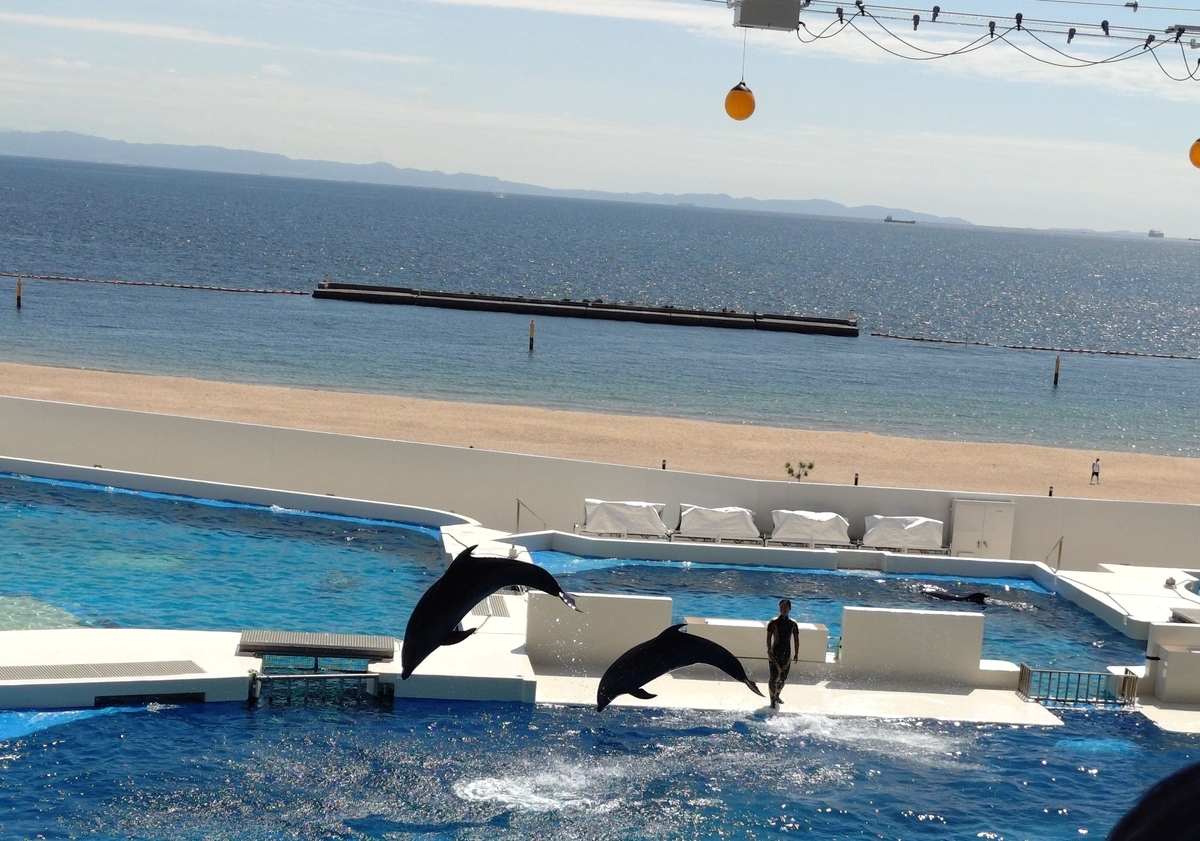
神戸須磨シーワールドにて(1)

神戸須磨シーワールドにて(2)
切っ掛けは単純で、人気のイルカショーを見て、これっておもちゃに出来ないかなぁ? と漠然と思ったことです。ただ・・、メカ機構を使ってこの動きを考えた時、この単純なジャンプ動作が簡単にできないことに気付いたのです。考えれば考えるほど機構が複雑になり、すっきりしたメカで複数のイルカを動かそうとするともう訳が分からなくなってしまいました。
そんなモヤモヤから始まり、これを何とか実現してみようと決めたのが今年(2026年)1月中頃でした。
テーマは、イルカショーを再現!
さて、決めたところで単純にイルカ1頭だけがジャンプしてるだけでは面白くない。複数でイルカショーらしく賑やかに飛び跳ねて、それをどのように動かしているのか、メカ自体も見てもらおうという主旨でテーマ設定しました。
イルカはどんな動きをするの?
イルカジャンプといっても色々な跳び方をします。一般的な普通のジャンプ(1番目の写真)から、ハイジャンプでボールタッチ(2番目の写真)、回転跳びやひねり跳び、背面跳び等々実に多彩です。
今回は、比較的単純な普通のジャンプとハイジャンプを形にすることにしました。
ジャンプ動作を観察
ハイジャンプは最も単純で真上に頭から跳び上がって、そのままの姿勢で尾から着水します。普通のジャンプは、放物線を描くように頭から跳び出し、頭から着水します。
メカ機構を考えた場合、ハイジャンプは単純に直線往復運動で実現できそうです。
問題は、普通のジャンプです。放物線軌道は無理として楕円軌道で代用してもややこしい。軌道だけでなく、姿勢も頭から跳び出して頭から着水する動きがスムースでないといけない。

メカ構成を考える
まず、駆動源はモーターまたは手回しで連続回転動作を行い、往復直線動作への変換や角度を変える往復揺動動作を作る機構が思い浮かびます。これを組み合わせると普通のジャンプした時の軌道に近い動きとなります。ハイジャンプは単純で直線往復動作のみで実現できます。

次にイルカの姿勢を制御する必要があります。ここでは、イルカは常に軌道の接線方向を向いていると自然な跳び方に見えると思います。イルカの内部に2点の支点を設けます。この2点の上下関係でイルカの姿勢が変化します。

常に接線方向に向けるには、後ろの支点が前の支点より少し遅れて同じ軌道上を動くようにすればよいことになります。
機構としてはクランク・スライダー機構をもう1組追加すれば実現するはずです。

テスト機の製作開始
さて、メカ構成が見えてきたところで、実際に動いてくれるのか? まずは1頭のイルカが自然な跳び方をしてくれるのか?
上記のメカの仕組みをそのまま形にしてみたのが下の①です。とりあえず動きました。が、とにかく動きがぎこちない・・。
②はイルカの姿勢制御条件出しテスト用です。揺動動作をカム方式にしたり、スライドレールをフラットバーへの変更も追加しました。③は自然な跳び方がやっと実現したテスト最終機です。尚、イルカの3Dデータは、Thingiverseから頂きました。

初期テスト機いろいろ
まだ問題が・・・
1頭だけのイルカ動作ではそこそこ出来たのですが、複数を並べて同時に動かそうとするとギヤも増えてガチャガチャとうるさく、スペースも必要になります。
何とか主軸を1本に簡素化して複数を同時に動かしたい。
主軸を1本で共通にすると跨(また)いで動くクランクのシャフト(ロッド)が干渉して動きません。これを解消するためにクランク方式を偏心カム方式に変更したいのですが、どうしてもストロークが小さくなります。

ストロークを増幅するために
ストロークの減少を補うために、リンク機構を追加して増幅します。下図左はハイジャンプ用で最終版の状態です。普通のジャンプ用には同様の機構をもう1組追加しスライド軸とアーム支点を同時に揺動させれば最終版になります。
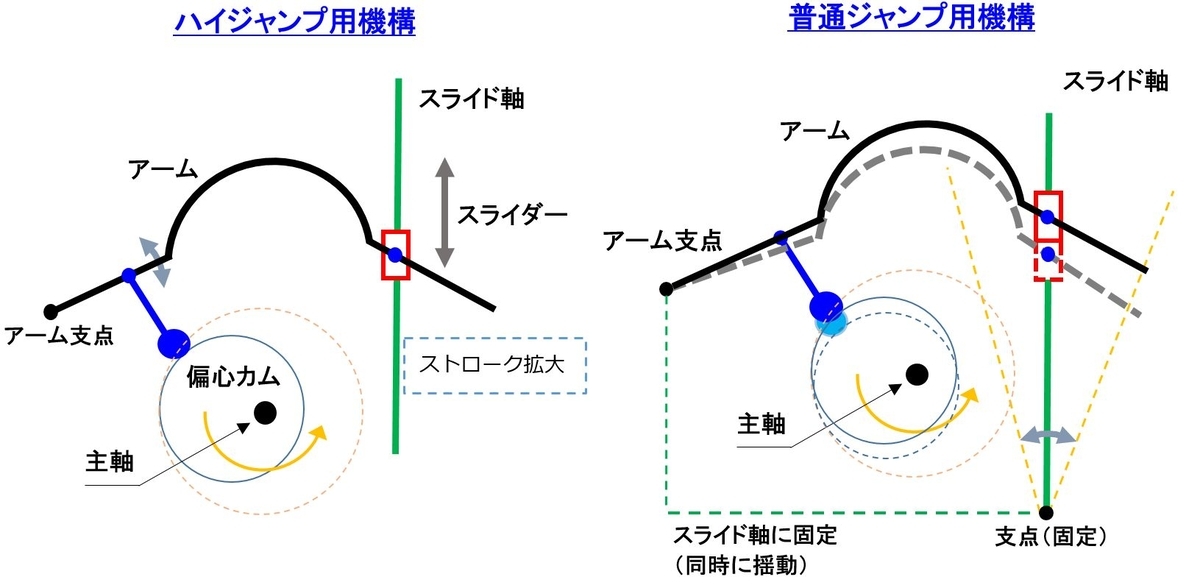
ほぼ動作を再現
上図を基に製作したのが次の写真になります。それぞれ単体で動作確認を行った最終形状で、ほぼイメージしていた動作が実現できたと思っています。これで主軸を1本にして串刺しにすれば、複数のイルカを同時に動かせるので最終完成形が見えてきました。


総合組付け
最終形のイメージはイルカショーなので、プールで元気にイルカが飛び跳ねている様子にしたい。しかもコンパクトで低価格で形にしたい。
たまたまホームセンターで30cm角の木材の格安端材をみつけたのでこれをベースにしました。この上なら3頭分のイルカを乗せることが出来ます。
今回の模型では水面高さが320mm程の高さになってしまいます。プールの縁取りも作って水面に見立てます。プールから上がイルカの跳ぶ様子で、下がそれらを動かすメカ部分となり、両方が見える構造にします。
使用部材は殆ど3Dプリンターで作成しますが、その他の構造材もホームセンターや100均で格安で手に入るものばかりで作ります。
駆動はDCモーターを使い速度可変で連続動作できるようにします。全体の外観は黒基調で、イルカを白のままにします。ちょっとシックなイメージでメカの複雑な動きとイルカの元気な様子を対比させようと思います。
最終仕上がり状態
とりあえずイメージしていた作品が出来たと思うので簡単な動画にしてみました。
素人作りの粗末な動画ですが是非ご覧下さい。
製作を終えて
単純な思い付きから苦難の末、なんとか形に出来たと思っています。
本当は、水面も製作してそこから飛び出てきて、着水するリアルな様子も形にしたかったんですが・・、5,6回試作してみたものの(実はここに一番時間を使ってました・・)、どうも納得したものが出来ず断念・・。
なのでリアル感というより、メカとしての作品に切り替えたのが実情です。メカの動きについては、自分なりに満足しています。ギヤを一切使わず、リンクやカムそしてスライダーだけの構造なので、非常に静かに妖艶な動きをします。主軸1本で直接各パーツを動かすので一番シンプルな構造かなと自負しているのですが、「もっと簡単に出来るで~」という方がいらっしゃれば是非ご意見を頂きたいと思います。
最後までお付き合いありがとうございました。
【3Dプリンター】大好評!BSOボード作りました! (6/29更新)
当ブログでは、主にFDM式3Dプリンタ-ELEGOO Neptune4に関する記事や自作品の紹介、最近では「電子工作」に関する自作品の紹介も行っています。
今回は、3Dプリンターでの作品を紹介します。「BSOボード」って分かりますか? 野球のボール(B)、ストライク(S)、アウト(O)のカウントボードのことです。
孫が少年野球チームに加入して頑張ってるんですが、コーチ兼父親(私の息子)からの提案で「3Dプリンターで野球のBSOボード作れへんか?」という話があって、「これはおもしろい!」となったわけです。
ネット上で紹介されてるBSOボードってたくさんあるんですが、市販品は高価であったり、自作されたボードも今一納得できず、全く新しいものを作ることにしました。
ここでは少年野球用に安価で軽量、操作し易く視認性が良いものをイメージして、3Dプリンターの特徴を生かした独自のBSOボードを目指して作りました。
今回製作したBSOボードになります。
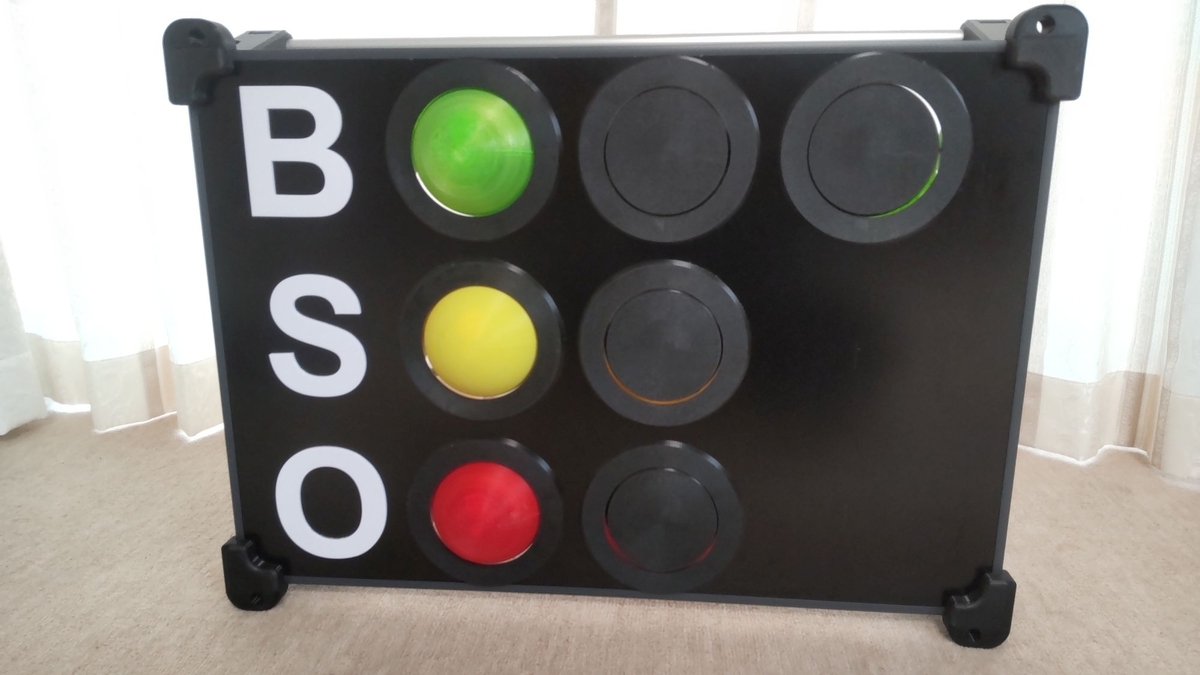

まだ実際に使用して頂いていないので、改良点などもフィードバックしてより使い易い実用的なものにしていきたいと思っています。
(追記:実際の使用状況を見てきました。記事最後に追記)
製作品の特徴
・サイズ: 幅670×高500×奥110mm(脚収納状態)
・重 量: 2.7kg
・操作性: 手動式(ボール状の回転体を180°上下回転で切替)
前面及び背面操作可能 順次カウントアップとする制限付き
(一括カウントダウン可能)
・設 置: 自立スタンド付き
・材 質: パネル: アルミ複合板(3mm厚)
パイプ類: アルミパイプΦ15、Φ13、ステンレスパイプΦ9.5
その他パーツ類: 全て3Dプリンター造形品(材質:PETG)
カウントの表示を球形にすることで、視認性が高まると思います。3Dプリンターでパーツを作る場合、自由度が広がり設計上の制限や常識を超えたアイデアを盛り込むことが出来ます。(これこそが3Dプリンターの最大の魅力だと思います)
軽量でしっかりした構造に出来たと思っています。
製作材料
私の場合、3Dプリンターを使っての造形品作成は得意分野であり、詳細を説明することは大変なので割愛しますが概要としては次になります。
・モデリング: 3DCADツール AutoDesk Fusion
Fusion内で、全体及び詳細設計を行い、動作シミュレーションで具体
的な完成イメージを検証します。
・造形品作成: FDM式3Dプリンター(Neptune4)使用
フィラメント材質:全てPETGとしています。耐熱性、耐候性において
も問題ないと思いますし、少し粘りもあり丈夫です。安価で入手し易
く造形もし易い材質です。使用量:約1.5kg
その他のパーツとしては、以下のものになりますが、ほとんど近所のコーナン(日曜大工センター)で購入しています。価格は税込み。
・アルミ複合パネル: 910×450×3mm ブラック ¥1,628
ポリエチレン樹脂をアルミシートでサンドイッチした構造で、軽量か
つ表面は硬くてなめらかなので、看板や建築資材などに広く使われてい
ます。加工性も良く、今回の用途にはピッタリかなと思います。
・パネルエッジ保護モール: アルミ製コの字型 600mm×4本 ¥956
・パイプ類: アルミパイプ Φ15×1000mm ¥767
アルミパイプ Φ13×1000mm ¥767
ステンレスパイプΦ9.5×600mm ¥437
アルミ棒 Φ4×1000mm ¥393
・その他ビス類や小物: 約¥2,000
よって、コーナン購入品合計で約¥7,000となりました。
製作工具類
3Dプリンター以外、全て安物の手工具類です。素人製作なので、工具の質には拘りません。
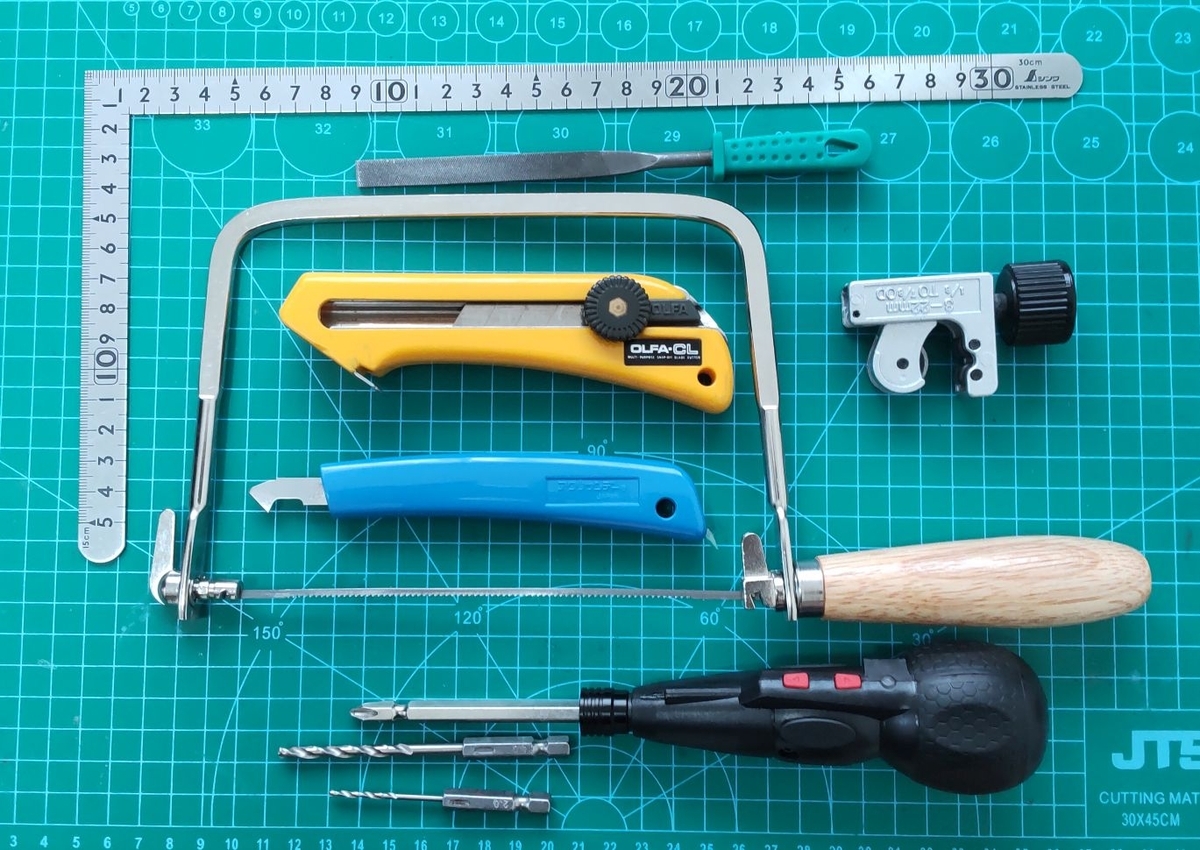
パネルの加工
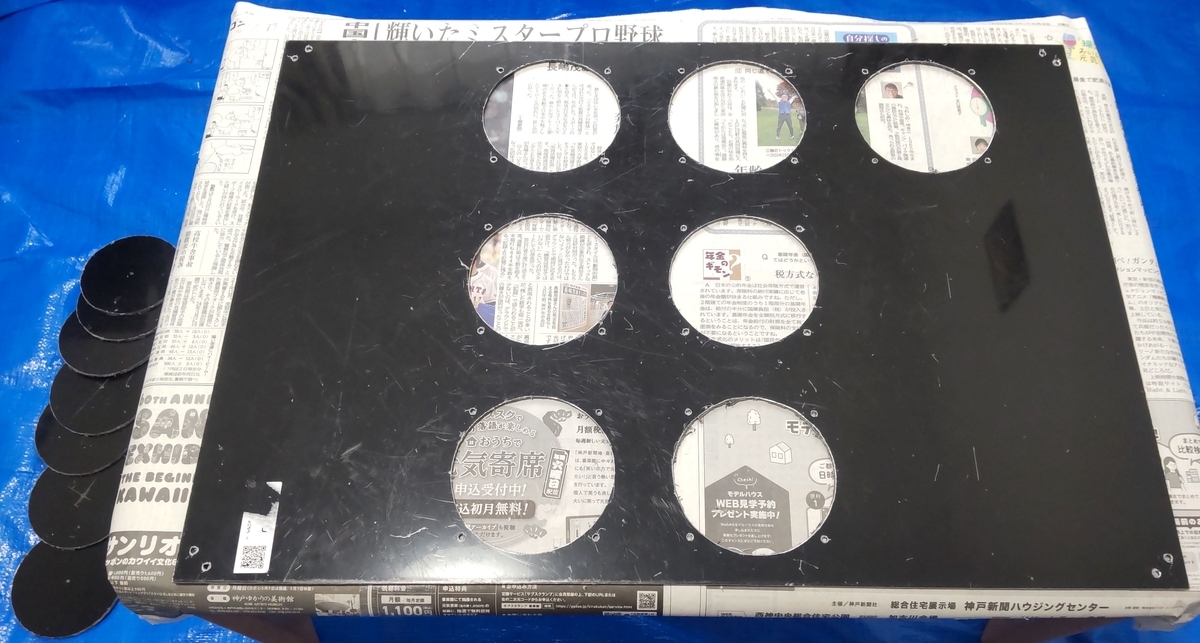
今回の製作の中で、一番苦手なところはパネルの穴あけ作業です。直線的なパネルカットや小さなドリル穴開け自体は比較的簡単なのですが、大きな丸穴あけをどのようにするか?とか、穴あけ箇所もたくさんあるのでケガキが面倒だなとか、穴あけ時にドリルがズレて後で修正が必要になるのでは?とか、色々考えてしまいます。
そこで、3Dプリンター思考(なんでも3Dプリンターで解決してみようという思考)の私はこんなものを作りました。
要するに穴あけ治具です。作図も簡単にできて後は3Dプリンターで出力するだけ。
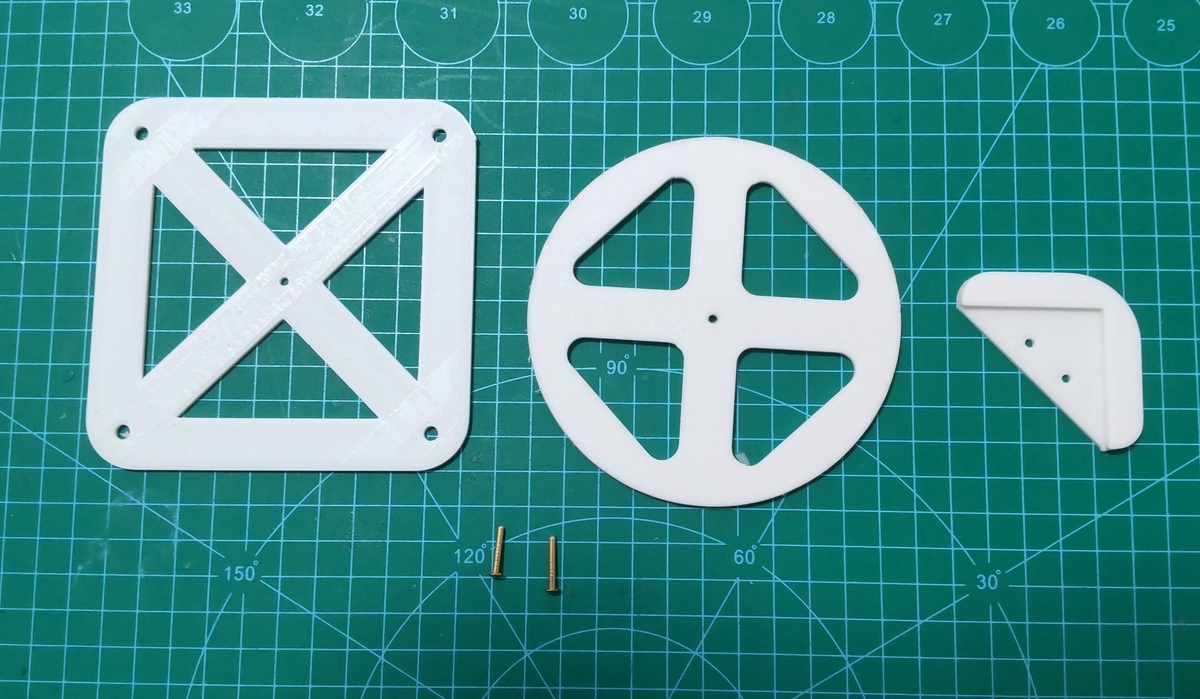
これを使って次のような穴あけを比較的容易に行うことが出来て、穴位置も無修正でバッチリ決まりました。
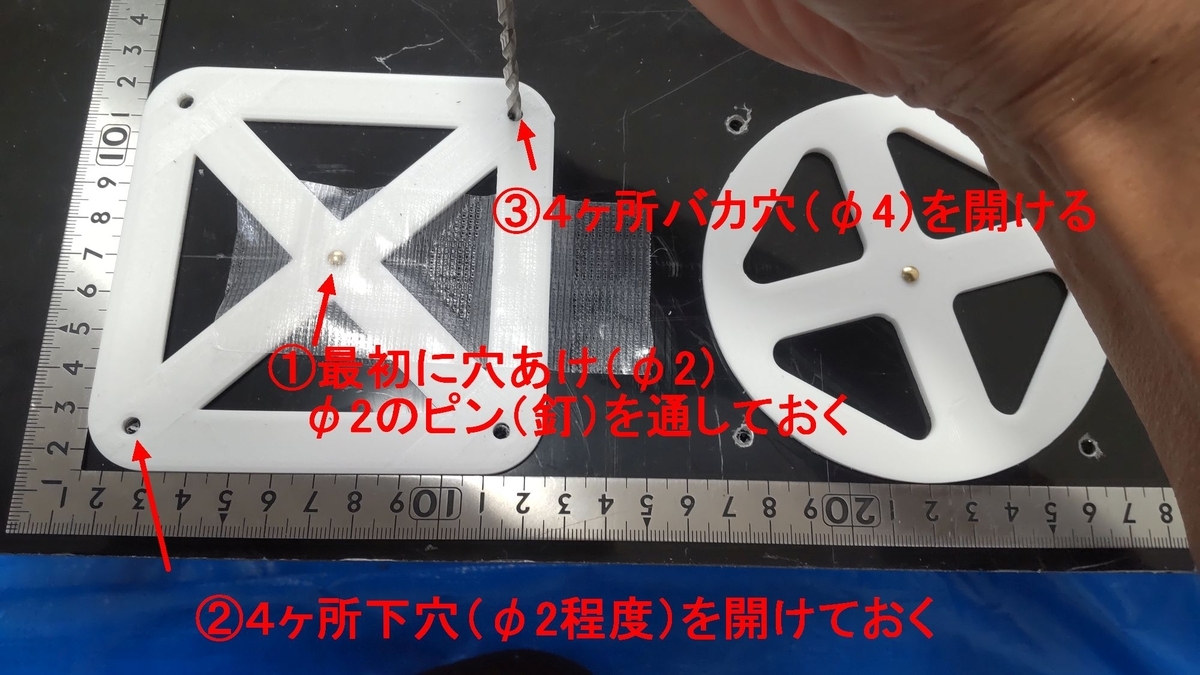
穴あけ手順は次のようになります。大きな丸穴の前に、中心の基準穴(Φ2)を開けておいて4つの小穴(Φ4)を先に開けます。
治具穴がガイドになって、穴位置がずれることなく正確に開けることが出来ます。
コーナーの穴あけも治具をコーナーに当てることで正確に開けることが出来ます。
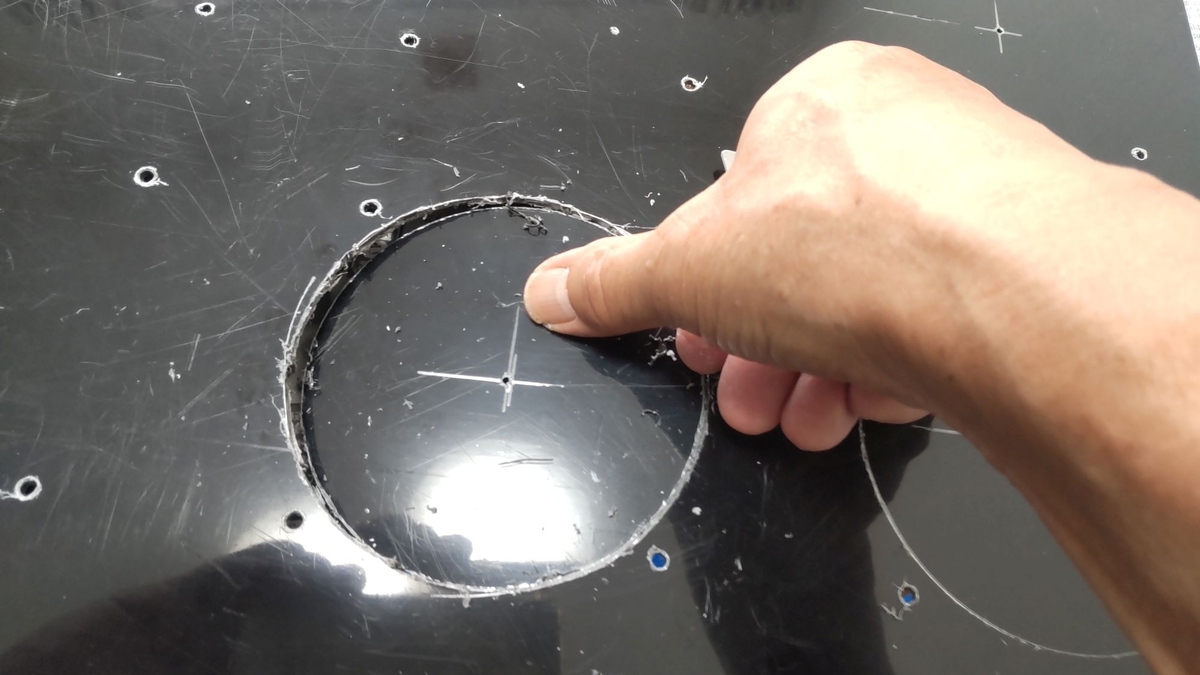
4ヶ所の小穴あけの後に、円形の治具とアクリルカッターを使って、両面から円周に沿って切り溝を深くしていきます。
時々円周から逸れて余計な傷を付けてしまいますが、縁取りパーツで隠れる部分なので気にしていません。
中心にピンを入れることで、両面からの切り溝がズレることはありません。

切り溝が両面繋がってくると、下図のようにガバッと穴が抜けます。エッジをやすりやカッターで整えれば完了です。
パネルの4辺のエッジ保護と補強を兼ねてモールとコーナーパーツを取り付ければパネル部の出来上がり。

カウント表示部の加工
一番重要な部分で、カウントの切替え表示を行う箇所です。切替操作が簡単で壊れ難い構造を目指しました。
1ユニットのパーツは以下になります。
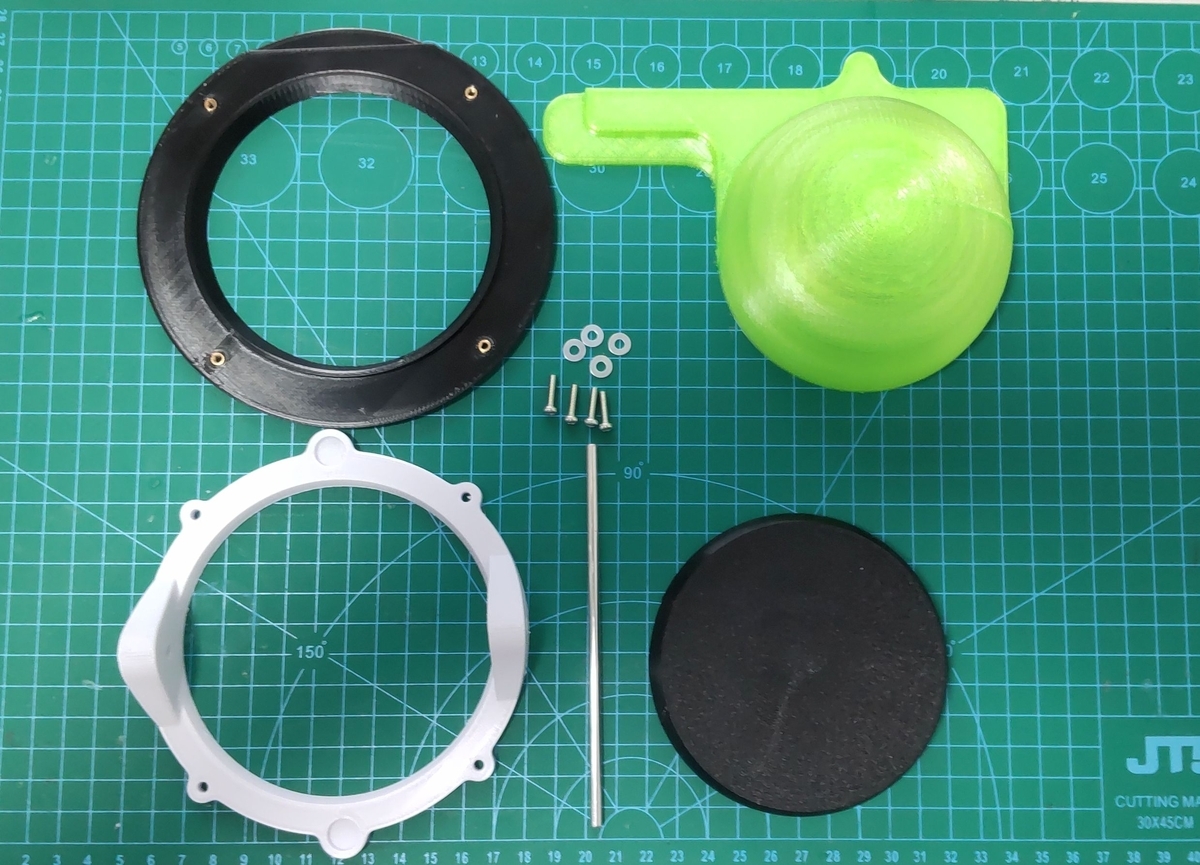
切替がいずれかに明確に動作するように重りを仕込みます。
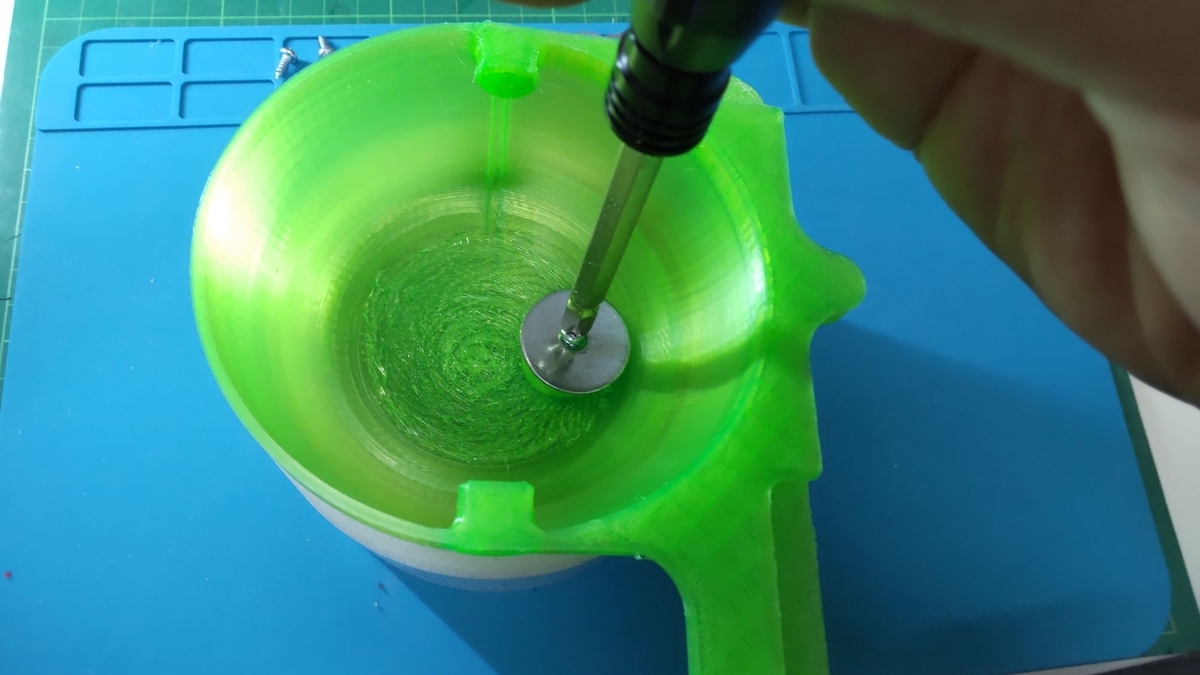
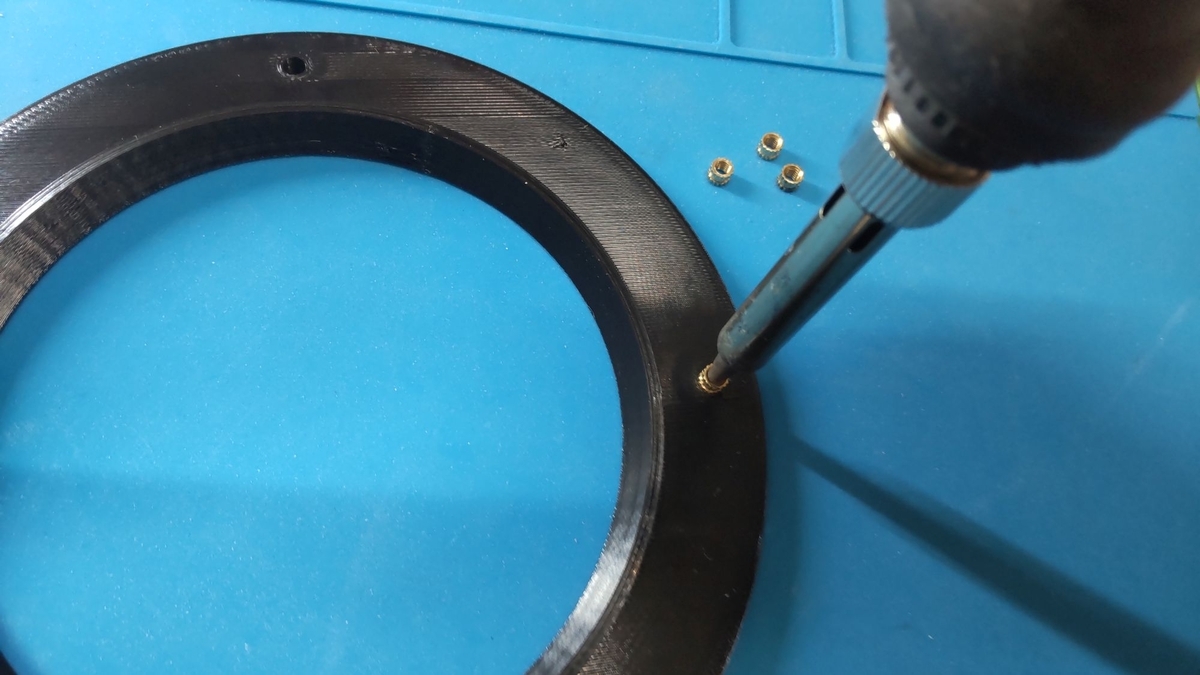
表側に出るフランジ状の丸枠には、埋め込みナットを入れます。
温調付きの半田ごてで容易に埋め込むことが出来ます。
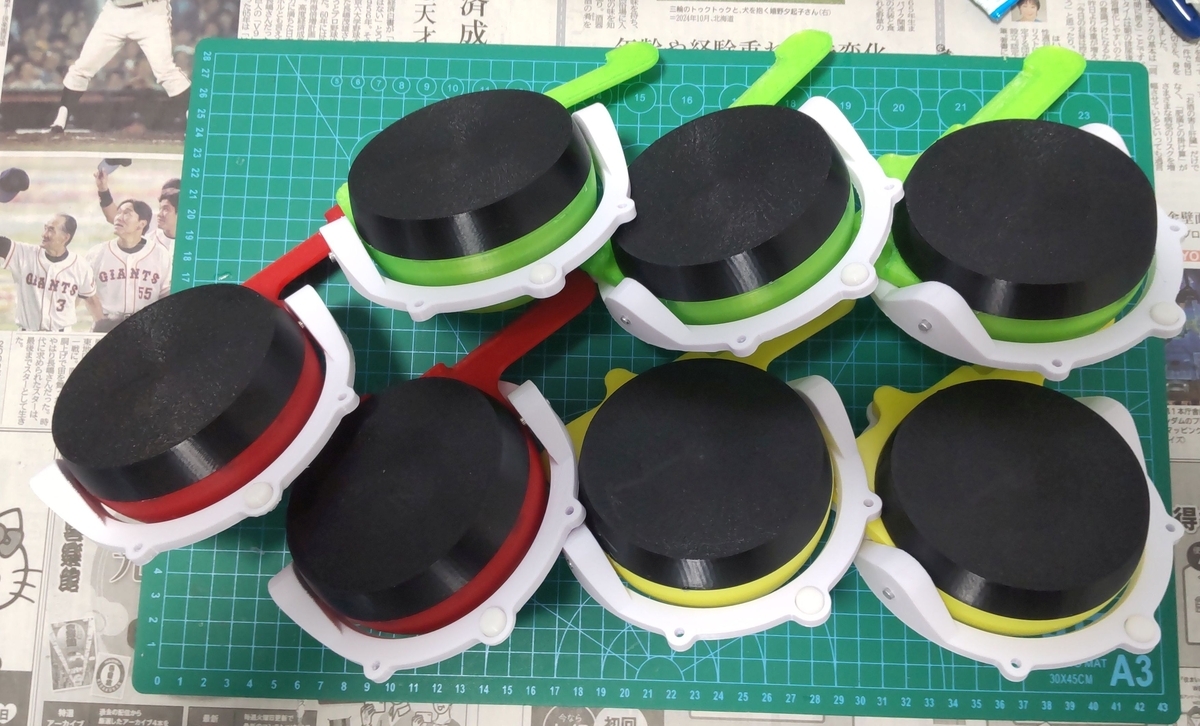
7つのユニットが組みあがり、これをパネルに固定していきます。今回は、パネルには接着剤も併用してガッチリ止めていますので、全体強度も十分かと思います。
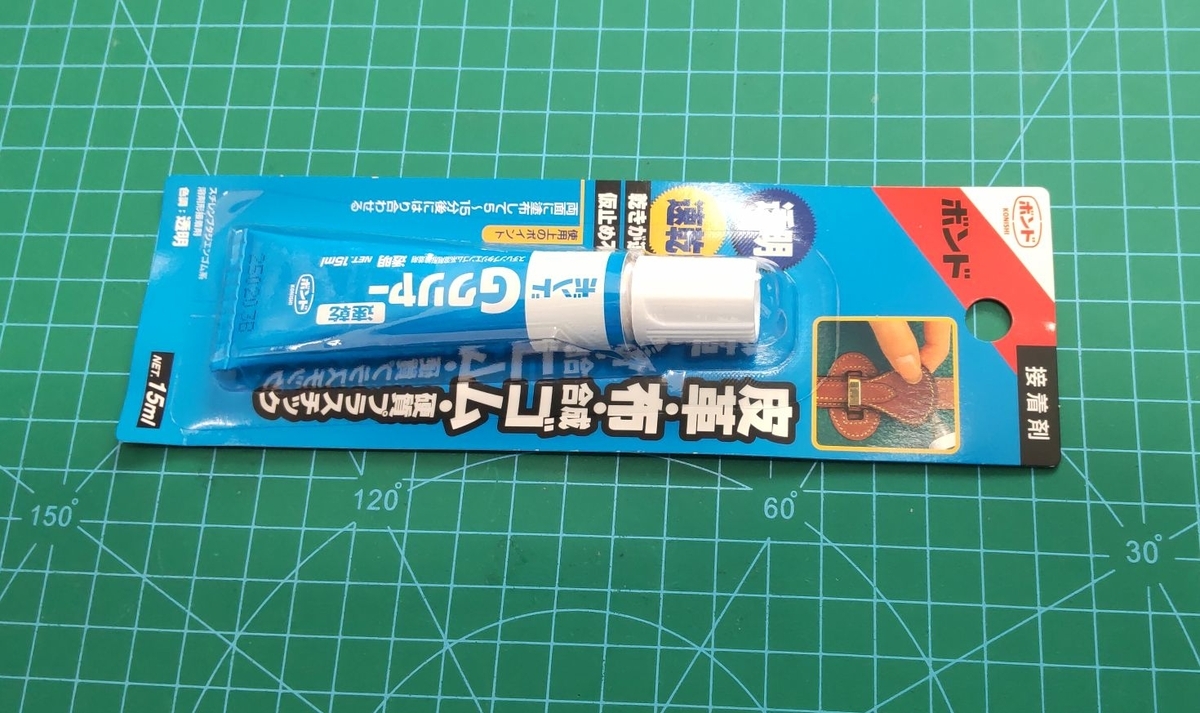
接着剤は、安価で強度や耐候性も良いボンドGクリヤーを使いました。
スタンド部の加工
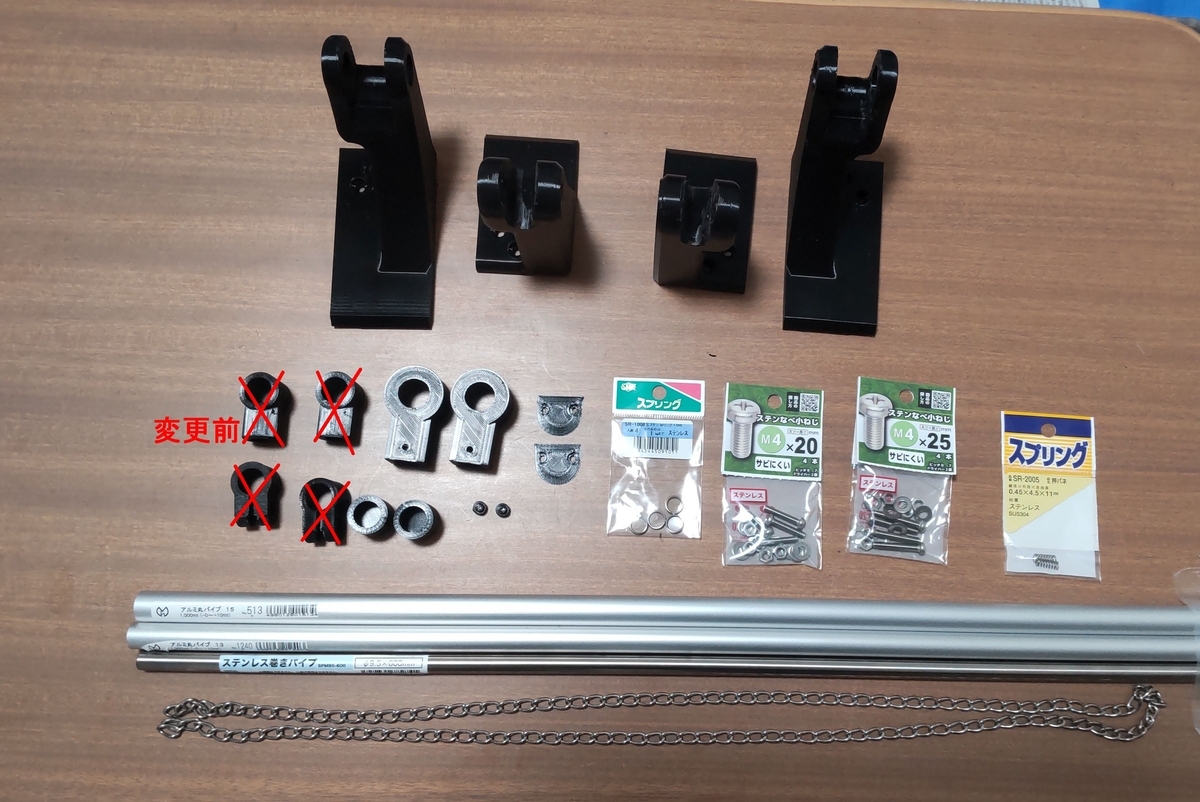
ボードを自立させるためのスタンドを付けました。自立はもちろん、操作の邪魔にならず、安価で軽量、収納時のコンパクト化とボードの保護枠も兼ねようと相当苦心しました。スタンドに使用したパーツ類となります。
パイプ類は、パイプカッターを使えば、簡単綺麗に切断できます。スタンドの開き止めを鎖としたのは、子供たちが不用意に指を挟まないように配慮しました。
まとめ
今回の製作品は、恐らく新しい方式のBSOボードではないかと自負しています。3Dプリンターの特徴を生かした自由なパーツ作りで、色んなアイデアを盛り込むことが出来ます。今回のように、3Dプリンター製作品を実使用部品に生かして多くの方に認知して頂くという機会は滅多にありません。3Dプリンターは本当にすばらしい道具です。新しい用途を開拓するのは、ちょっとした困り事に巡り合うときです。「3Dプリンター思考」であっさり解決できるかもしれません。
追記:2025年6月29日
孫の少年野球チームで使って頂いているということで、2025年6月29日に実際の試合で使って頂いている様子を見学してきました。
まず、チームの監督やコーチ陣からはたいへんな好評と謝意を頂き恐縮するほどでした。操作されている方からも使い易く、全く問題ないとのことで安堵しました。気にしていた視認性ですが、ライト守備相当の距離から見ていましたが、非常に良く見えており、十分に活躍していることが分り大満足の結果でした。

【電子工作】ブザー演奏で阪神タイガースを応援します
当ブログでは、主にFDM式3Dプリンタ-ELEGOO Neptune4に関する記事や自作品の紹介を行っていますが、最近は「電子工作」にはまっており、電子工作でどんなもの(おもちゃ)が出来るのか楽しんでます。
今回は、圧電ブザー(パッシブブザー)を使って、阪神タイガース選手のヒッティングマーチ全曲を演奏して皆で盛り上がってもらおうと携帯型のプレーヤを作ってみました。
今、正にプロ野球も大いに盛り上がっており、すっかり虎キチになってしまった孫達も口ずさんでいるので、きっとウケるに違いないと・・。
電子工作を始めてまだ間もないんですが、とりあえず手持ちのパーツやモジュールを使って何か形にしたくて思いついたのがこれっだたのです。尚、楽曲は「阪神タイガース応援団 ヒッティングマーチ委員会」(https://tigers-hm.info/)のサイトの楽譜を参考にデータ化しました。
成り行きで出来上がった形が次のようになりました。出来栄えとしてスマートな形にはなりませんでしたが、まあ初の製作品としては、唯一無二(多分?)のものなのでそれなりに満足しています。

とりあえず、動画をXの方にupしました。
— GGの挑戦 (@GgblogKobe) 2025年5月6日
阪神ファンなら、少しは笑ってもらえるかなと思います。そして何と、孫たちのお陰で甲子園球場にも連れて行ってもらえました! この日の試合は好天超満員の中、圧巻の勝利を飾り、効果抜群のデビューを果たすことが出来ました。(関係ないか・・・)

製作品の詳細
ここからは、電子工作としての内容説明になります。製作品自体は、特段紹介するほどのものではありませんし、初心者が安直に繋ぎ合わせた構成です。でも全てうまく機能してますので、これでもいいのかなと思っています。
<全体構成>

マイコンは、格安小型のESP32C3SuperMiniを使ってます。表示器は128x64ドットのSSD1306、圧電ブザーはトランジスタを入れることでより鮮明になり、ブザーの穴をテープ3重ぐらいで塞ぐことで聴き易い音になりました。電源は、軽さ優先で単3乾電池1本で5Vにブーストアップしました。ジョイスティック型のスイッチモジュールを使うことで、コンパクトかつ操作性も良く配線も楽になりました。
費用ですがアリエク購入価格で、ESP32C3SuperMini:¥260、電圧コンバータ:¥76、OLED SSD1306:¥332、スイッチモジュール:¥109、ブザー:¥36、その他:約¥200の計約¥1,000程です。
3Dプリンターで作ったケースに詰め込んで、とりあえず形にしたんですが、余り可愛くなりません。ここはセンス無し。
アルカリ乾電池で約半日稼働できます。内部は、こんな感じです。


今回の製作品の主題は、応援歌をブザー演奏することで、プログラム作成に多くの時間を費やしました。
プログラムミングについて
・ブザー演奏方法:
Arduinoでブザー演奏というサンプルコードは色々なサイトで紹介されいますが、今回はrobsoncoutoさんのコード(https://github.com/robsoncouto/arduino-songs)を参考にしました。Arduinoのtone関数を使って、音符毎に周波数と長さの情報を並べた配列データを順次再生するというもので、簡単な方法なんですが、1つ欠点があって楽譜中の音を繋げる記号(タイ)に対応しておらず、結局は改良したデーター体形で作ることにしました。全ての曲(22曲)の楽譜から配列データに作り替えるまでの作業が大変で、根気強く頑張りました。
・日本語表示・図形表示について:
表示器(SSD1306)には、選手名や歌詞を表示しようと決めていたのですが、問題は日本語表示をどうするかということでした。初めは、「美咲フォント」というライブラリーを入れて、日本語表示していたのですが、今一表示できる漢字も少なく、無理っぽい感じでした。そこで次に試したのが、「LovyanGFX」というライブラリです。これは、Arduino系ボードでは対応していないようですが、幸い今回のボードがESP32C3であることから、入れてみたらちゃんと動くではありませんか!漢字種類も豊富、フォントの大きさも種類が多く、パラメータ設定だけで簡単に変更できます。更に、図形表示機能も豊富で、探していた楕円表示や円弧表示も可能で、描画表現の可能性が広がります。図形表示サンプル例の多い「Adafruit_GFX」ライブラリーよりもかなり使えると思います。更に更に、対応ディスプレーも多く、「ssd1306.h」や「wire.h」といったライブラリー付加も必要ありません。
この楕円や円弧表示を使って、今回の製作品にも「目」を表示してみました。目を色々動かしてみたりしましたが、更に喜怒哀楽を表すような描画が出来ると更に応用範囲が広がりそうで、面白い発見です。
・割り込み処理を使用:
割り込み処理には、タイマー割り込み(ESP32C3では、2系統)と外部トリガによる割り込み(ESP32C3では、ほとんどのGPIOが可)があって、いづれも実用レベルのプログラミングをする上では、必ずと言ってもいいくらい組み込みます。
割り込み処理の利点は、レスポンスの速さ、確実な信号の取り込みもありますが、プログラミング上すっきりとしたコーディングとなるのが大きな利点です。今回の製作品の場合は、キー入力の取り込み、アイドル時間の監視に使っています。
割り込み処理の参考サイトもたくさんあるので、とりあえずサンプルコードを丸ごとコピーして動作することを確認してから、少しづつ用途に合わせていくことで容易に組み込めます。
今回の製作品では、このプログラミング上の収穫が大きかったと思います。
まとめ
電子工作を始めてまだ3ヶ月ですが、何か自作品を作りたいなと思っていて、とりあえず1つ目ができました。孫たちが手に取って、ニコッとしてくれる様を見たいという思いだけで続けているのですが、今回は甲子園にも連れて行ってもらえたので大満足です。次なるネタ仕込みのため、色々なセンサーやモーター類をテストしていますが、また形になったら、紹介したいと思います。
【電子工作】超格安(本体400円以下)で極小サイズのオシロスコープを作る
当ブログでは、主にFDM式3Dプリンタ-ELEGOO Neptune4に関する記事や自作品の紹介を行っていますが、最近は「電子工作」にはまっており、新しいことばかりで色んな挑戦を続けています。
今回は、超格安で500円玉サイズの超ミニのオシロスコープを作ったので、その経緯や内容を紹介したいと思います。
尚、予めお断りしておきますが、私が新たに考案したわけでは全く御座いません。電子工作初心者の私が出来ることと言ったら、情報を集めて詰め込むぐらいです。でも今回の製作品は、かなり実用的で有用なツールになりそうです。
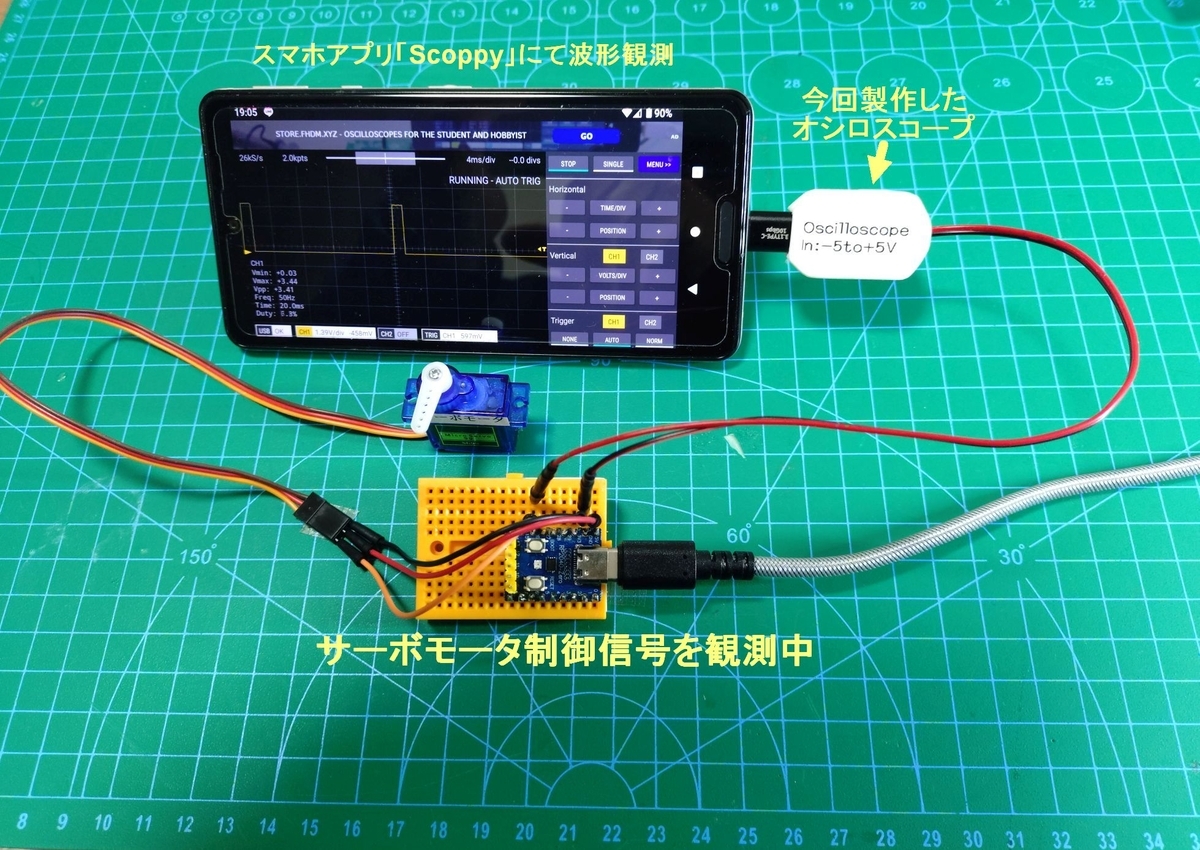
製作品はこちらです。スマホのUSBに差し込めば、オシロスコープとして機能します。
重さは、僅か8.3g、USBアダプタを入れても10.6gと超軽量です。

実際に測定しているところの動画をXの方にUPしました。動画では、サーボモータを駆動している時の波形変化(デューティ比変化)の様子となっています。サーボモータ制御の仕組みがより解り易いと思います。
動画URL:
https://x.com/GgblogKobe/status/1905706852878569667
作ることになった切っ掛けは
前回②、前々回①の記事でArduino環境から始めた「電子工作」を紹介していました。その後、格安ボード(300円台)のESP32 C3 Super Miniも試して、Arduino IDE環境でプログラミングが出来たり、WiFiやbluetooth機能もあり、何もUNOとかNANOとかに拘る必要もないことを知り、格安で高性能・多機能なボードが他にもあるのではと探し始めました。
何と、高価というイメージのあったRaspberry Pi(ラズパイ)にもPicoとかZeroとか小さくて安価なボードがあることを知り、Arduino IDE環境でもプログラミングできるとのことで、RP Pico2(Picoの新型)とRP2040 ZEROのボードを試し買いしました。
いづれも互換機ですが、アリエクでRP Pico2が660円、RP2040 ZEROが330円で納期約2週間でした。
いずれはMicroPythonでのプログラミングも勉強出来そうだし、マイコン活用の幅もグッーと広がることも楽しみでした。
そして、手っ取り早くRP Pico2の応用例をYoutubeなどで探していたところ、「RP Picoとスマホでオシロスコープが出来る」という動画を見たのが切っ掛けでした。
(Pico2ではありません)
RP Picoとスマホで格安オシロスコープを作る
電子工作を始めるとテスターの次に欲しくなる計測器はオシロスコープですよねぇ。オシロって、昔は10万円以上もする高価なものというイメージがあったんですが、最近は数千円から簡易オシロが販売されているようで、手に届き易い価格になっているんですね。ただ、私の場合は簡単なPWM等のデジタル的な波形確認程度なので、もっと手軽なものなら欲しいかなぁ、という思いでした。
そんな中、YoutubeでpicoLABOさんの動画を見て、これを真似て作ってみようとなった訳です。
・表題:【部品代1000円】Raspberry Pi Picoで オシロスコープ
https://www.youtube.com/watch?v=LRcMg56Tius
ここで紹介されているのが、RP Picoを計測器本体として、スマホを表示用として構成しており、実にシンプルかつ低価格でオシロスコープを実現しています。詳細は是非上記サイトをご参照ください。尚、当動画では入力インピーダンスが小さいことから、改良版も紹介されていますが、ここでは改良前の当動画を参考にしています。
当オシロスコープの元ネタは、
Scoppy | Scoppy - Oscilloscope and Logic Analyzer(https://oscilloscope.fhdm.xyz/)のサイトになります。とりあえず、Picoを使った上記製作手順を先に概要説明します。
製作概要と手順

① Raspberry Pi Picoに専用のファームウェアを入れる。
1.ファームウェアは、次のサイトからscoppy-fscope-500k-pico-v18.uf2をダウンロードする。(無料)
Scoppy Firmware downloads | Scoppy - Oscilloscope and Logic Analyzer
(https://oscilloscope.fhdm.xyz/wiki/firmware-versions)
2.RP PicoのBootボタンを押しながら、PCとUSB接続する。
3.RP Picoがデバイスとして認識され、ストレージ内容が表示される。
4.そこへ、ダウンロードしたuf2ファイルをドラッグアンドドロップでコピーする。
5.コピー後、直ちにRP Picoのストレージ内容が閉じればOK。
もし、正常に書き込まれなければ、初期化操作(flash_nuke.uf2を入れる)してみる。
② スマホにScoppy Oscilloscopeというアプリをインストールする。
(1chのみなら無料)
Google Playで検索してScoppy Oscilloscopeアプリをインストールする。
③ 測定電圧を±5Vにするための、抵抗を追加する。
上図のように抵抗を追加することで、Picoでの測定範囲0~3.3Vに対して、-5~+5Vの範囲で測定することが出来る。
④ RP PicoとスマホをUSBケーブルで繋ぎ、アプリ(Scoppy)を起動する。
アプリを起動してUSBからの信号を受信すると、画面左下に「USB OK」が表示され何らかのグラフが表示される。
⑤ 電圧表示のキャリブレーションを行う。(注意:Pico端子に3.3V以上の電圧を掛けないこと)
実測定電圧値とスマホ表示値が異なるので、スマホ表示側で電圧表示範囲(上下限値)を修正する。
具体的には、定電圧装置等で実測定電圧を加えて、スマホ側でマイナス側最低値となるところでの実電圧値とプラス側最高値となるところでの実電圧値をメモしておく。
スマホ画面の下部「CH1」をタップして、「Configure voltage range(s)... 」を選択して「Min.Voltage 」にメモしたマイナス側実電圧値、「 Max.Voltage」にプラス側実電圧値を設定する。
⑥ 非測定対象(±5V以内)にプローブを当てて信号観測し、表示設定をする。
GPIO22端子から基準パルス(デューティ 比50%の1kHz方形波)信号が出ているので、測定してみる。
RP2040 ZEROを使ってオシロスコープを作る
実は、ここからが本題なのです。
私が買ったRaspberry Pi Pico2(互換)で上記オシロを作ろうと思ったのですが、ファームウェアが入らず、断念しました。Pico2のマイコンチップ(RP2350)が合わないのかなと思い、同時に購入していたRP2040 ZERO(互換)で作ってみることにしました。なっ、何と!ちゃんと動くではありませんか!
PicoのマイコンチップがRP2040なので、RP2040 ZEROでも動いたのかなぁ?何はともあれ、このRP2040 ZEROの利点は、
① とにかく安い!私が買ったのが、330円/個ですが、納期を気にしなかったりまとめ買いすれば、100円台でも買えそうです。
② とにかく小さい! Picoの約1/3で10円玉サイズ。
この利点を生かすと、極小、激安でプローブとスマホの一体化したオシロが出来るはず、と思い作ってみました。
私は電子工作初心者なので、複雑な回路を組むことも出来ず、picoLABOさんが紹介した上図の構成のままです。Pico→RP2040 ZEROに替えただけのもので、アプリやファームウェア、製作手順はそのまま流用しました。

基板の裏面に抵抗を詰め込み、ケースは専用に3Dプリンターで作り、プローブと一体化すれば簡易オシロの完成です。
主な用途は、PWM等のデジタル信号観測程度なので、プローブ先端はブレッドボードに差し込めるようにピンにしました。
電圧値校正(キャリブレーション)には、安定化電源装置など持っているはずもなく、次のDC電圧調整器を使って行いました。
これは、以前にAmazonで275円/個で購入したものですが、USB等の入力電圧をボリュームで調整出力でき表示までしてくれる便利な昇降圧コンバータです。しかも、出力電圧も十分安定していて、別途テスターでの測定値ともほぼ合致したので使えます。

完成後に別途ミニマイコン(RP2040ZERO)で、サーボモータを駆動して、その制御信号がどのような波形なのかを観測してたのが、冒頭の動画となります。波形幅の変化と共にモータの回転角度が変化する様子がお分かり頂けるかと思います。
このようなデジタル信号のデューティ比や周波数観測するには十分役に立ちますし、何といっても手軽に使うことが出来ます。もう、オシロという実感がなく、測定プローブを直接スマホに差し込めば、スマホだけでオシロスコープになっている感覚ですね。そしてスマホアプリのScoppyですが、画面のボタンは小さくて押し難いのですが、Googleマップを見るが如く、拡大縮小、スライドが出来て非常に操作性も良いと思います。
RP2040 ZEROを使って唯一欠点だなと思った点は、基準信号出力端子のPGIO22が、基板裏面に極小さなパターンで用意されているので半田付けし辛く、私は使うのをあきらめました。
まとめ
今回は、電子工作初心者がオシロスコープ製作に挑戦という大胆な試みだったのですが、非常に大きな成果が得られました。
とにかく超格安で極小サイズのオシロスコープが簡単にできてしまうことに、本当に驚きました。ブレッドボードで仮組している時などでパルス確認したい時に絶対便利だと思います。電子工作の教材としても面白いかもしれません。
今回は、picoLABOさんの上記URL動画を参考にして、±5V範囲での使用限定になりますが、用途に応じてプローブ部を改造すれば更に幅広い電圧レベルの測定にも応用できそうです。
【電子工作】Arduinoの世界にハマってます②
当ブログでは、主にFDM式3Dプリンタ-ELEGOO Neptune4に関する記事や自作品の紹介を行っていますが、最近は3Dプリンタのみならず、関連しそうな分野にも興味を惹かれ、「錯視」や「電子工作」にもはまっています。
前記事では、「Arduinoスタータキット」を始めたことを紹介しましたが、その後も次から次へと目新しい電子パーツに興味を惹かれ、買い込んできました。殆どaliexpressなので、格安で買い揃えられます。近い将来用にと半田付け環境や配線パーツ類なども入れると何十種類買ったのか、数え切れません。
今回買った中で、特に面白いのがESP32-C3 Super miniというミニマイコンやOled表示器、ジャイロセンサーなどで、この辺を簡単に紹介します。その他にも、超音波センサーの活用やリモコン操作の活用など「出来るやん!」と感動の毎日を送っています。
まずは、スタータキットの総集編
前記事で紹介したELEGOOのUNOスタータキットを一通りレッスン終えたことの総まとめとして、次のようなものを作ってみました。

ぐちゃぐちゃですが、ほとんどのパーツを使って、更にArduino Nano(互換)という小型版ボードも追加して、入出力パーツを組み合わせた総合動作確認ユニットを作ってみました。
100均のバインダーに3Dプリンターで作った各パーツの取付台を貼り付けました。付属の乾電池(9V)では容量が足りず、ハードオフで調達した9V電源アダプター(300円)を繋いで、全てを動かすことに成功しました。当然のことながら、組み込むプログラムも各レッスンの動作方法を集約しますので、コーディングの習得にもなります。
新たなボード(ESP32-C3 Super mini)を試す
これまでArduinoという環境で、Arduino UNO R3というマイコンボードから始めましたが、他にもMega(大型)、Nano(小型)、Pro mini(小型)、更には最近ではArduino UNO R4などの選択肢が増えています。いづれも、Arduino IDEというプログラム作成・デバッグツール(無料)で扱えるので用途に応じて使い分け出来そうです。
こんな知恵がついてくると、他にもArduino環境で動くマイコンボードはないものか?と興味を持ってきます。
そんな中で、気になったのがESP32-C3 Super miniでした。アリエクでは200円台で買えますし、WiFiやBluetooth機能もある(?)という記載もあり試してみました。とにかく小さく(約□20x25mm)USBもtype-Cで、Arduino IDEの環境で容易に動作しました。WiFi機能については、下記のサイトを参考にPCへのデータ送信も成功しました。
このサイトのexampleから温湿度計のデータをwebserverに送るサンプルがあり、解説通りに設定し実行すると、見事PC上のブラウザからIPアドレスを打ち込むことで温湿度値が表示されました。


実は、スタータキット付属の温湿度センサー(DHT-11)を図解通りに接続したら、+-(5V,GND)が逆になってしまい、センサーを潰してしまいました。なので、ちょっと高級なDHT-22(↑写真)に変えて再チャレンジしていました。
サンプルコードで変更する箇所は、DHT-22に変えたことと、我が家のルータのSSID、パスワードを追記するだけです。
実行すると、先にArduino IDEのシリアルモニターにIPアドレスが表示されるので、それをブラウザーに打ち込みます。
Bluetoothについては、まだ情報も見つからず未確認です。
このシンプルで小さなボードでWiFiまで使えるとは・・・、凄くないですか?
私は、WiFiとか、PC上でのコントロールとかサッパリ分かりませんが、詳しい方なら参考になるんじゃないでしょうか?
更に、面白い活用法も見つけたので紹介します。
ミニゲーム機を作る
このESP32-C3 Super miniを使って他に何か面白い活用方法がないものかと調べていたところ、次のサイトがありました。
色々買い足していたパーツの中に、Oled表示器(SSD1306)とジャイロセンサー(MPU6050)もあります。(いずれも300円台)これらを有効活用するのにぴったりの内容でした。ボードはArduino Nanoで紹介されているのですが、ESP32-C3 Super miniでも使えるはず。
配線も至って簡単!I2C通信ってご存じですか?2つの端子(SDA,SCL)だけで、複数の機器との通信が可能で、今回のSSD1306もMPU6050も対応しており、配線が非常に簡単になります。各機器はアドレスを持っていて、そのアドレスを使って機器毎へのデータ送受信を行う通信方式のようです。ミニマイコンにはぴったりですね。

ジャイロセンサー面白いです。ジョイスティックの代わりにもなりそうですし、Z軸や加速度もあるので色んな使い方があるんでしょう。スマホや市販ゲーム機にも当たり前のように入っていると思います。
このミニゲーム面白そうなので、ユニバーサル基板での実配線にして、3Dプリンターで箱を作ってみようと思います。
どのパーツも安いので、1,000円くらいでミニゲーム機になりそうです。ま、1,000円が安いかどうかというと、市販品でこんなゲーム機が売られていても誰も買いませんよねぇ。要は、「電子工作」の教材として、結構使えるんじゃないかなと感じたのです。単純な配線とセンサーや表示器の仕組み、I2C通信やプログラミングの手法などなど、そして完成後も遊べる成果物。
「電子工作」の入口って、なにもいろんな素子の仕組みや使い方の学習から始めると決めなくてもいいんじゃないでしょうか?
モジュール化されたパーツの組み合わせで、面白い成果物が出来る!こんな感動から「より中身を知りたい」と興味を持てば、パーツを追加してみたり、各素子の仕組みの理解も早いのではないかなと感じました。
まとめ
「電子工作」を始めてまだ間もないのですが、Z80世代の私が時を超えて今の進化した機器を目の当たりにし、感動の連続に浸れることは、本当に幸せなことです。細かい回路構成や複雑なプログラミングの理解は無理ですが、色んなセンサーの機能を知り表示器やモータなどへの出力との組み合わせでどんな成果物が出来るのか、年寄りなりの目線から見た新たなアイデアが出るかもしれません。しばらくは「電子工作」、続きそうです。
追記(2025年3月28日)
上記ミニゲームを3Dプリンターで作ったケースに入れてみました。予備スイッチ2個を追加し、プログラムを入れ替えて他の用途にも使ってます。

【電子工作】Arduinoスタータキットで遊ぶ①
当ブログでは、主にFDM式3Dプリンタ-ELEGOO Neptune4に関する記事や自作品の紹介を行っていますが、最近は3Dプリンタに関連しそうな分野にも興味を惹かれています。
これまでの自作品の多くは「おもちゃ」で、手動で動かしたり、モータで単純に動かしてみたりと、素朴な動きばかりでした。幼稚園以下の孫たちにとっては、これでも結構遊んでくれたんですが、小生以上なってくると、TVゲームや複雑な動きのおもちゃに興味を持ってくるので、私としても何とか孫の成長に合わせたおもちゃ作りへとシフトしたいなと思う今日この頃だったんです。
そして取り組み始めたのが、「電子工作」です。各種センサーやモーター、表示器などを組み込んでプログラムで動くおもちゃ作りと得意とする3Dプリンタでの製作品を組み合わせて、何か面白い作品が出来ないかなあという漠然とした思いでした。
近年、「STEAM教育」が注目され、またプログラミング授業が小学校から必須化されていますが、楽しんで学べるプログラミング教材になるようなものを作ってみたいなと思うようになりました。
そんな中で、今回物凄く簡単に激安(0円も可)で「電子工作」やプログラム学習を始められる方法があったんですね。「電子工作」超初心者で、お金を掛けたくないという私にとっては目から鱗のスタートとなりました。
尚、今回の方法は、簡単な機器を動作させるという程度なので、Arduino(アルデュイーノ)スタータキットでの内容になります。
何から始めよう?
漠然と「電子工作」始めようと思っても、肝心なのは自分が何をどのようにやりたいのか、という選定条件が重要だと思います。
私の場合は、次の通りです。
1.プログラミングで動くおもちゃレベルの作品作り。
2.とにかく、お金を掛けたくない。(数千円程度 最重要!)
3.じじぃなので、初心者レベルで始めたい。
これらに見合うマイコンボードの選定から始めるんですが、今現在汎用的にあるのが、Raspberry Pi(ラズパイ)、M5Stack、Arduino、micro:bitなのかな・・??。
この中で、私も聞いたことあるラズパイについては価格も1万円以上は掛かるし、Webやモニターを操作するわけでもないので候補から外しました。
そして色々調べましたが、一番低価格で組み込みパーツや情報も多く学習環境が整ってるなと感じたのが、Arduinoスタータキットだったのです。
私も昔はZ80CPUで動かす制御機器などのプログラミングをアセンブラーで開発した経験もあったので、肌感的にはArduinoが合いそうでした。Arduinoでも色々種類がありますが、学習用にArduino UNOの安いスタータキットから始めることにしました。
ELEGOOのスタータキットを購入
スタータキットを物色する中で一番手頃かつ付属機器も多くて詳細な解説(チュートリアル)やライブラリなども充実していそうなELEGOOのArduino Uno R3互換キットを購入することにしました。Amazonのセールで4000円程でした。
ELEGOOのキット
付属のCD内に各種ライブラリーのほか初心者向けのチュートリアルやサンプルコードなどが入っているので、これを基に学習することが出来ます。
尚、後で分かったんですが、このCDの内容がELEGOOの公式ページからダウンロードすることが出来るので、正直このキットを購入することなくある程度学習することも出来るんですねぇ。(後述のTinkerCadというものと合わせて現物を使わず、PC操作のみでArduinoでの電子工作が体験できます)
Youtubeなどでもたくさんの参考動画があり、色々な電気・電子部品の入ったスタータキットは、小さな箱の中にぎっしりパーツが詰まっていて、一度出すと、もう元に収納できません。
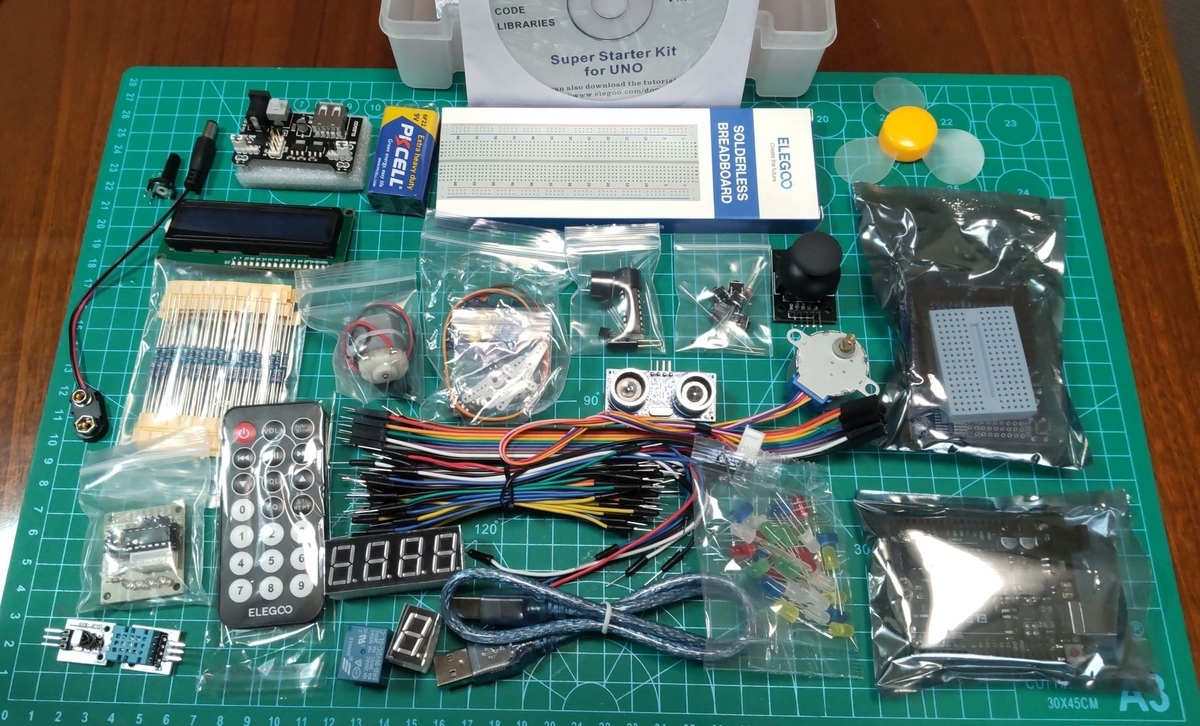
100均などで手頃な収納ケースを買って分けて使う方が作業性がいいかもしれません。
スタータキットの準備開始
同梱されている説明書(pdfファイル)を順追って作業を進めていけば、問題なくArduino UNO基板との接続も出来ると思いますが、予めPC上にArduinoコード作成環境を作る必要があります。
Arduino公式ホームページにフリーでArduino IDE 2.3.4(現在バージョン)がありますので、インストールしておきます。
こちらのソフトの操作に関しては、ネット上に山ほどの解説がなされていますので、ここでは割愛します。
サンプルプログラム最初のLED点滅動作(「Lチカ」というそうです)が基板上で実現できれば、プログラミングの第1歩がクリアで出来たと思います。
後は、ブレッドボードや各種パーツとの配線をチュートリアルのレッスンに沿って進めていけば、一歩一歩学習できると思います。
なのですが、ここでズボラな私は、ちまちま配線を挿していくのも面倒そうだし、老眼で近いものが見辛くて配線間違って壊しては元も子もないと・・・、いい方法がないものかと思案していました。
そしたら、何といい方法があるではないですか!
TinkerCadを使う
ThinkerCadってご存じですか?AutoDesk社の出しているWeb上で操作する無料の簡易CADなんですが、これが非常に分かり易くて実体配線が容易にできて、シミュレーション動作が出来るというものなんです。正に電子工作、プログラミング超初心者に最適なツールだと思います。
この使い方は、ググればすぐにYouTubeなどでも紹介されていますので、覗いてみてください。
驚くべきことにこのThinkerCadで使えるパーツが、上記で説明しましたELEGOOのArduinoスタータキットに付属する機器にもたくさん適用しており、現物を使わずにチュートリアルのLessonを画面上である程度進めることが出来るんです。
PC画面上での配線とシミュレーション動作確認が非常に簡単に行えました。
例えば、Lesson内のサンプルプログラムのコードをTinkerCadにコピペして実行すれば、画面上で動きが確認できるのです。
しかも、もっと凄いのがプログラムコードの任意の行でブレークポイントが設定できるので、プログラムデバッグが出来るではありませんか!現物で動かすより、遥かに安全で、プログラム検証効率が上がります。
一例ですが、Lesson4での作成の様子を簡単に説明していきます。
TinkerCadでスタータキットのレッスンを進める
Lesson4は、RGB-LED多色表示の学習で、TinkerCad上で動かす様子を簡単に説明します。
1.実体配線図を描く
操作は直感的で分かり易く、他の方のYouTube動画などが分かり易いです。
説明書の配線図とは異なりますが、同様の繋ぎ方で次のように描きました。

2.プログラムコードを参照
付属またはダウンロードしたドキュメントの中にLesson 4 RGB LEDというフォルダーがあって、その中にRGB_LED.inoというコードファイルがあるので、Wクリックで開くとArduino IDEのコード画面が開きます。
3.コード編集モードにする
一方、TinkerCadのコードボタンから編集モードを「文字」にして、既存のコード削除しておきます。
4.プログラムコードを移す
ここへ、RGB_LED.inoのコード内容すべてをコピペします。

5.プログラムを実行
「シミュレーション開始」ボタンで、プログラムを実行します。
6.動作状態
プログラムが実行されると、LEDの色が、薄くなったり色が変わったりし始め、正常に動作しているのが分かります。
7.デバッグ
更に、凄いのが行番号を押すと、ブレイクポイントが設定でき、変数の値を表示させることも出来るので、デバッガーとしての機能もあります。

電子工作超初心者にとっては、現物での配線は非常にドキドキするものです。配線を誤って機器を壊してしまったらアウトですし、精神も折れて中々復活も出来ません。でも、このTinkerCadなら警告も出してくれますし、安心して配線できて、プログラムコードの検証も出来ます。
8個LED表示では
ちょっと複雑になって8個のLEDを点灯するサンプル(Lesson16)を作ってみました。

そして、TinkerCadでの動きが確認できれば、実際の配線に移っていきます。

こんな感じで、実際の配線にも慣れてきます。ただ、次第にTinkerCadで扱えないパーツも出てきますのでの、後は自力で現物を使ってレッスンを進めていきます。
レッスン完了!
電子工作の第一歩、Arduinoスタータキットの全レッスンを試してみました。結構な忍耐と集中が必要です。
でも、やり終えて「本当に良かった!」と思います。色々な電子パーツの動かし方やArduinoの世界、周辺パーツへの興味などなど、一気に電子工作にはまってしまいました。
とにかく、情報量が多くて、例えプログラミングの詳細が分からなくても公開コードを参照して動かすことで、新たな感動が次々とわいてきます。
パーツ類が豊富で安い!
興味が広がっていくと、次々と新しいパーツ、購入したいパーツが出てきます。そんな時でも、電子パーツ店やAmazonなどでも安く買えますし、使い方はネット情報に溢れています。私も、最近色々なパーツを買いました。
殆どがAliExpressです。とにかく安い!品質や精度の保証を求めない電子工作なら、品数も豊富ですし4~7日で届きますし、Paypal決済が出来ます。
極端な例ですが、153円でArduinoUNO互換スタータキットを試し買いしました。ゴミかと思ったら、意外とちゃんと動いています。今では、最初のELEGOO UNOを温存して、これで色々テストしてます。
ArduinoNANO互換ボードも400円程で買いました。増々広がりそうです。
まとめ
電子工作を始めてみましたが、今、どはまり中です。昔のZ80プログラミングの頃の素朴な感動が蘇ってきます。また、中学生、高校生ぐらいから始める電子工作の教材としても、非常に面白いツールだと思います。
何より、投資費用が安くて、情報も豊富ですし、様々な応用が出来そうです。
ThinkerCadも本当によくできている簡易シミュレーターです。これなら、細々したテスト回路など、実物で組まずにこの画面上だけで組んで評価した後に実配線するというやり方から電子工作を始めるという手もあります。これが無料で使えるのが凄い。
まだ、電子工作の入口なので、今後はこれらの応用作品でも紹介できるようなれればなと思っています。
